GFC 500
1. Présentation et agencement du contrôleur GFC 500
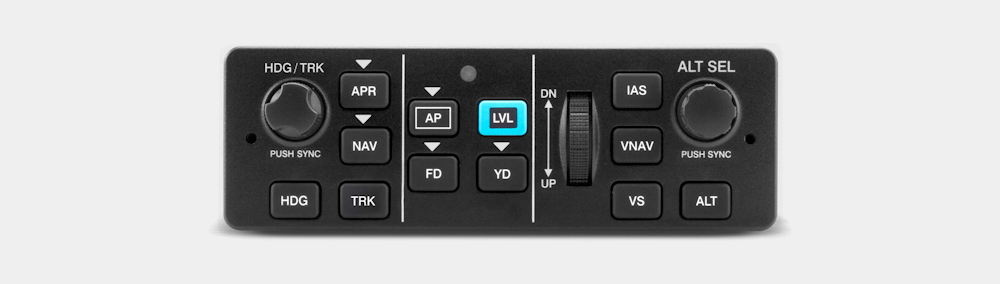
Le boîtier du pilote automatique GFC 500 est divisé en trois sections principales :
- Section gauche (Navigation latérale) : Permet de gérer la trajectoire horizontale (Cap
HDG, NavigationNAV, ApprocheAPR, Trajectoire solTRK). - Section centrale (Commandes principales) : Contient le bouton principal d'activation de l'autopilote (
AP), le directeur de vol (FD), ainsi que le bouton de niveau d'urgence (LVL- bouton bleu) qui remet l'avion à plat (assiette et inclinaison) en cas de désorientation. - Section droite (Navigation verticale) : Gère l'altitude et les variations d'altitude (
IAS,VS,ALT, sélecteur d'altitude et molette de pitch).
2. Principes de fonctionnement et affichage (PFD)
Status strip (Bandeau de statut)
Situé en haut de l'écran PFD, il indique l'état du système avec un code couleur très clair :
- Vert : Mode actuellement actif/engagé.
- Blanc : Mode armé (en attente d'activation, ex: capture d'altitude
ALT SEL).
Directeur de Vol (Flight Director / Barres magenta)
Affiche les ordres calculés par l'ordinateur du PA. L'avion peut être piloté manuellement en suivant la barre magenta, même si le pilote automatique proprement dit est désactivé.
4 méthodes pour déconnecter le PA
- Le bouton de déconnexion du PA sur le manche (Méthode principale).
- Le bouton
APsur le boîtier du contrôleur. - Tirer le disjoncteur (Circuit Breaker) du PA.
- Couper le Master Switch (en dernier recours).
3. Pilotage en mode latéral
Roll & Pitch Mode (Mode de base)
À l'engagement, si l'inclinaison est inférieure à 6°, le PA maintient les ailes à plat. Si l'inclinaison dépasse 6°, il maintient l'angle d'inclinaison actuel.
Mode HDG (Heading / Cap)
- Suit le bug (repère) de cap du PFD.
- En appuyant sur le bouton du potentiomètre, le repère se synchronise instantanément avec le cap actuel.
- Le GFC 500 est "intelligent" : il tournera toujours dans le sens où vous tournez la molette de cap (jusqu'à 330° de virage).
Mode NAV & interceptions
- Suit la route GPS ou VOR.
- Astuce IFR : Si vous devez intercepter une route (aiguille déviée au maximum), vous pouvez sélectionner un cap d'interception en mode
HDGet appuyer surNAV. Le modeNAVs'affiche alors en blanc (armé). Dès que l'avion s'approche de la route (déviation à 1 point), le modeNAVpasse au vert (actif) et effectue le virage d'interception automatiquement.
4. Pilotage en mode vertical (Montées et descentes)
Toute modification d'altitude comporte deux étapes indispensables :
- Sélectionner l'altitude cible, puis
- Choisir le mode de transition.
Montées (Mode IAS - Vitesse indiquée)
- Méthode recommandée pour la montée : Le mode
IASajuste l'assiette de l'avion pour maintenir une vitesse constante (ex: $V_Y$ ou vitesse de montée de croisière). - C'est une sécurité importante par rapport au mode
VSqui risquerait de faire cabrer l'avion jusqu'au décrochage si la puissance était insuffisante. - Utilisez la molette de pitch (
UP/DN) pour modifier la vitesse visée (vers le haut pour cabrer/réduire la vitesse, vers le bas pour piquer/augmenter la vitesse).
Descentes (Mode VS - Vitesse verticale)
- Le mode
VSest principalement utilisé pour les descentes régulières (ex: -700 ft/min). - Ajustez le taux de descente souhaité grâce à la molette de pitch.
Attrapage d'altitude (Level-Off)
- À 200 pieds de l'altitude cible, un signal sonore retentit et l'affichage d'altitude clignote.
- Le PA passe en capture d'altitude (
ALT SEL) puis se stabilise en maintien d'altitude (ALT). - Rappel essentiel : Le PA ne contrôle pas la manette des gaz ; le pilote doit ajuster la puissance manuellement lors du niveau de vol ou de la descente.
5. Procédure lors du décollage (Pratiques recommandées)
-
Au sol / Alignement :
- L'engagement du PA est interdit en dessous de 800 ft AGL au décollage.
- On engagerait le directeur de vol (
FD) au sol en sélectionnant le modeHDGsur l'axe de piste et le modePITCHavec une assiette de montée connue (ex: 7° à 9° pour atteindre la vitesse cible).
-
Après le décollage :
- Le pilote suit les barres magenta à la main.
- Une fois la hauteur minimale de sécurité dépassée (ex: 800 ft AGL / 1800 ft MSL), appuyer sur le bouton
APpour laisser l'autopilote prendre les commandes. - Transitionner du mode
PITCHvers le modeIASpour effectuer la montée de croisière de manière sécurisée.